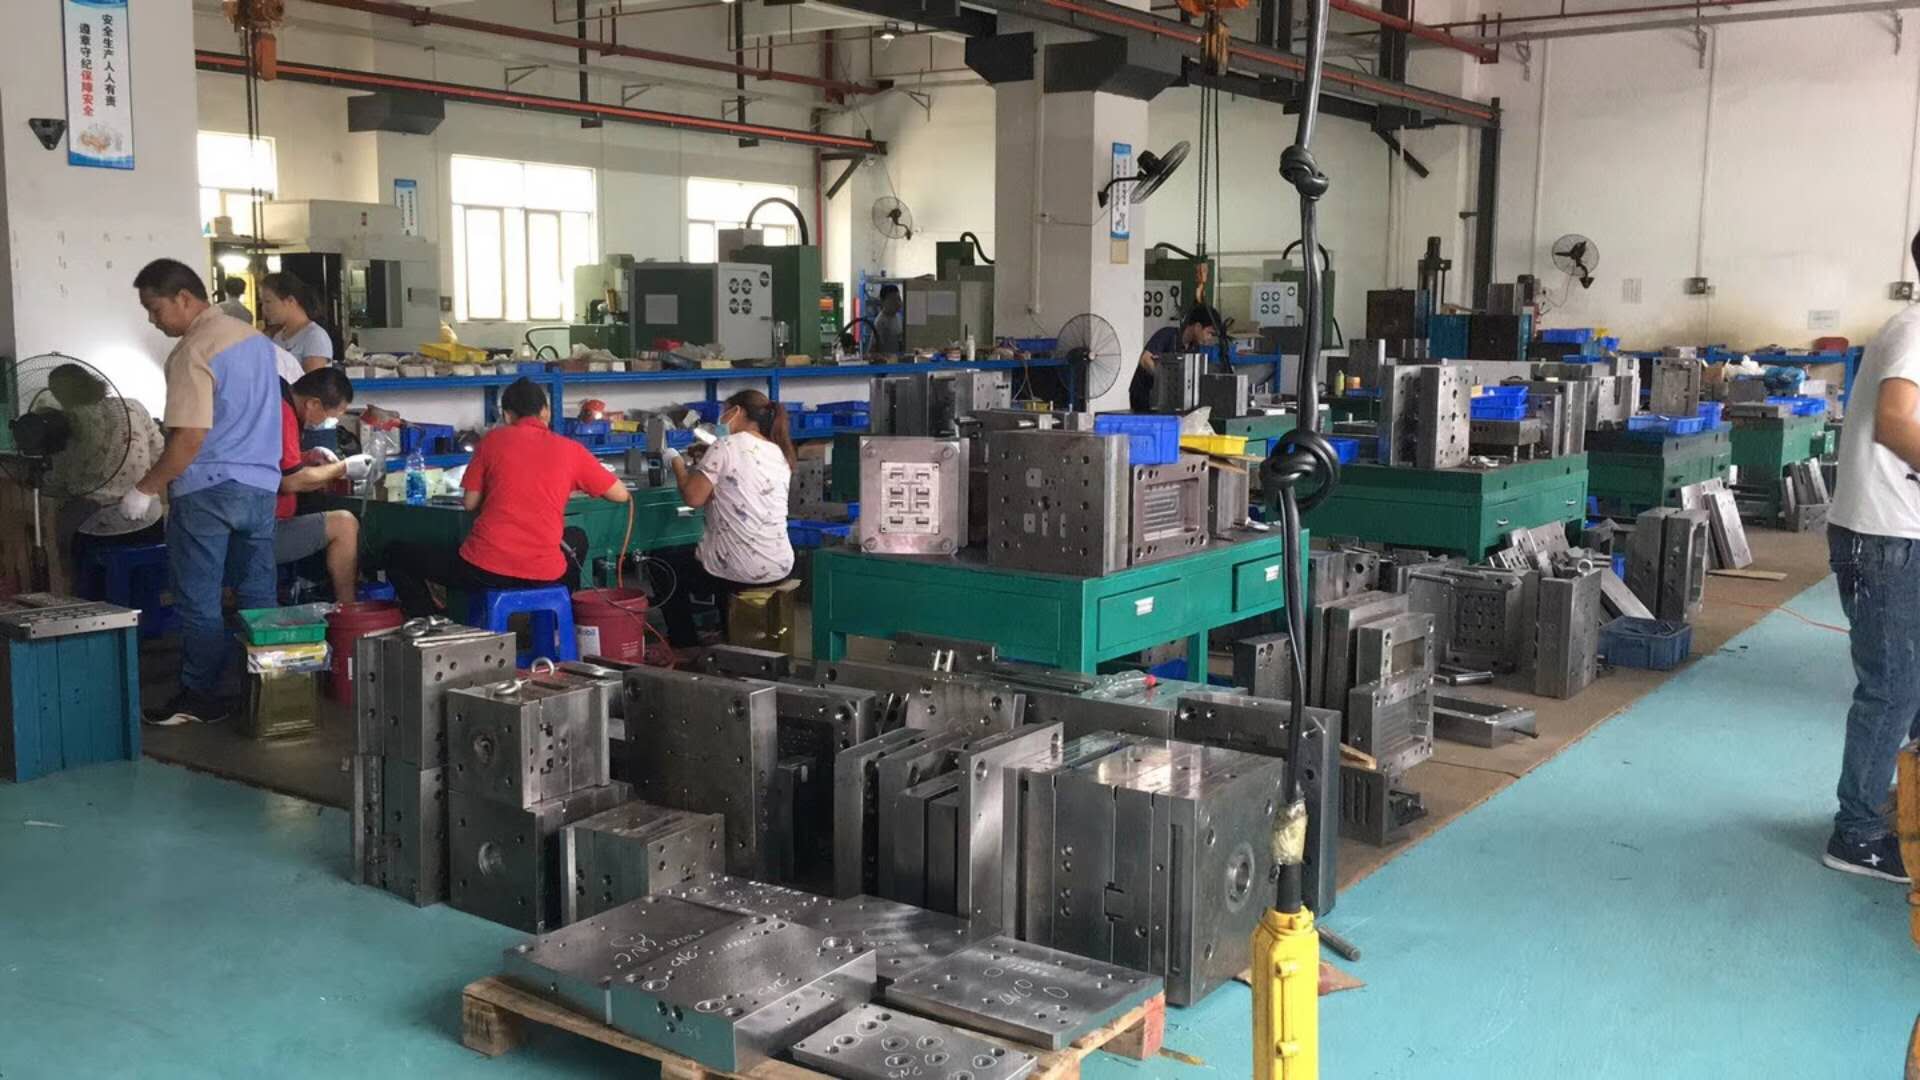
冲压机器人这几年在制造业铺开得很快,但不同赛道对产线的要求差别很大。汽车零部件仍是最成熟的应用领域,像车门内板、座椅滑轨、支架类件,批量大、节拍稳定,一条自动化线通常配4-6台六轴机器人,节拍控制在8-12次/分,重复定位精度要求±0.1mm以内。这类产线对模具的一致性要求高,冲压件回弹和毛刺控制得靠模具本身保证,机器人只负责上下料和工序间转运,实际落地时更考验的是整线联调,而不是单机性能。
家电和五金件场景就另一套逻辑了。空调外壳、洗衣机内桶这类件,材料多为镀锌板或冷轧板,料厚0.5-1.2mm,产线速度要求更高,往往到15-20次/分,机器人选型得看臂展和惯量匹配,小件用SCARA配合视觉定位更划算。这里有个实操细节:吸盘夹具的真空回路要独立分组,避免单点漏气拖垮整条线;模具方面,多工位级进模比单工序模更适合机器人节拍,送料步距误差控制在±0.05mm内才能稳定跑。
新能源和3C结构件是近两年增量明显的场景,电池托盘、连接片这类件对精度和防刮伤要求苛刻,机器人末端多配柔性吸盘加力控,抓取力控制在5-10N区间。这类产线换模频繁,模具快换系统得跟上,SMED做到15分钟以内才划得来。另外安全围栏和光栅的布局别省,冲压机滑块下行区域的联锁信号必须硬接线,不能只靠软件互锁,这是现场调试踩过的坑。
说到底,冲压机器人落地的价值不在机器人本体,而在整线的节拍平衡和模具适配。选型前先把件重、料厚、模具工位数、换模频次这几项摸清楚,再倒推机器人负载和夹具方案,比盲目追求高配置靠谱得多。产线跑顺了,人工从上下料岗位撤下来,良率和节拍双稳,这笔账才真正算得过来。